115/10/29
為什麼人形機器人這麼難做?
鄒明珆|
科技大觀園特約記者
把一臺輪型載具放在平坦的走廊上,它移動飛快且極度省力,靜止時不耗動力也不會打滑;然而,若將同一臺機器人推到碎石坡、樓梯或是地震過後的瓦礫堆前,它多半只能卡在原地打轉。
四足機器人要征服的,正是這一段輪子跨不過去的崎嶇長路。這種俗稱「機器狗」的移動載具,能跨過障礙、靈活攀爬階梯,替人類深入險惡未知的現場。國立臺灣大學機械工程學系郭重顯特聘教授過去曾深耕雙足機器人領域長達20餘年,帶領團隊征戰國際RoboCup人形機器人足球賽,於2013至2017年連續5年斬獲世界第二的佳績。約莫在2023年之際,眼見國際上的四足步行技術陸續成熟並走向戶外實用化,他與實驗室的學生討論後,從研發了數十年的雙足領域,全面轉向四足機器人。
四足能否勝過輪型,郭重顯特聘教授的思考,始於「一條線」的物理限制。
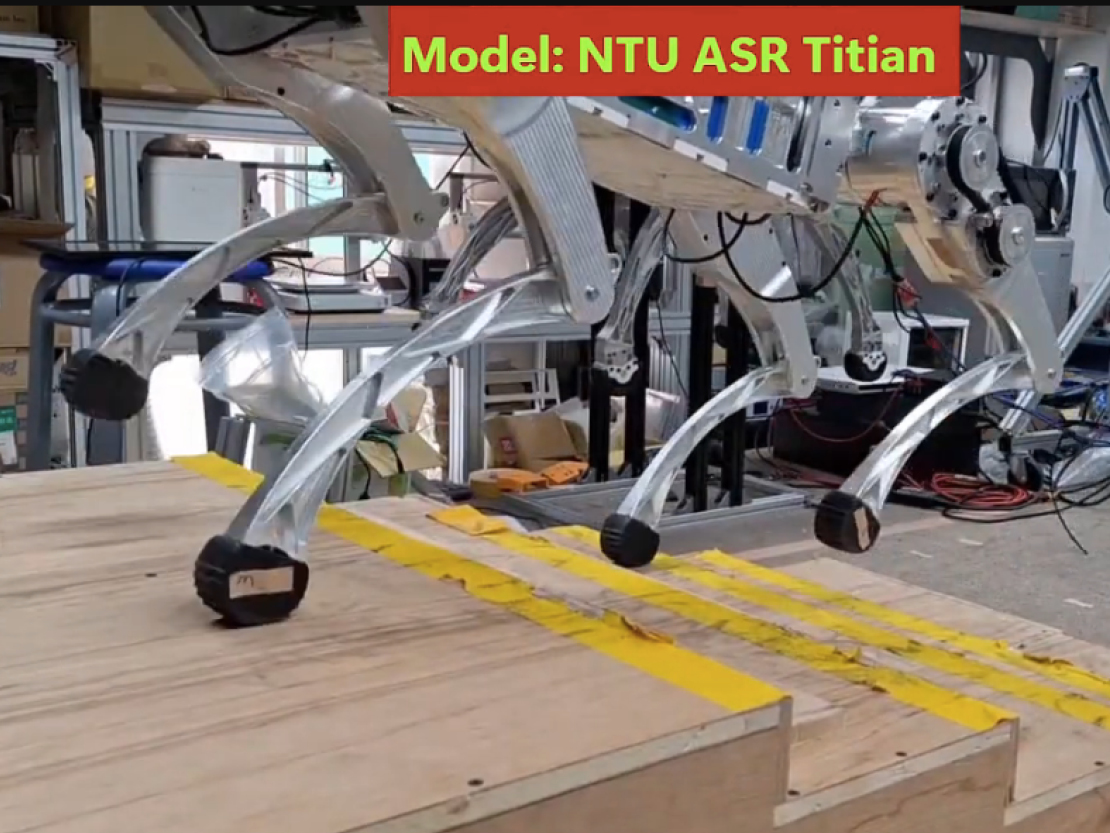
四足的機器狗可攀爬階梯,突破輪型載具無法跨越的地形,替人類深入險惡現場。(圖片提供:國立臺灣大學機械工程學系郭重顯特聘教授)
小跑步態的動態平衡,只有一條對角線的支撐
從深耕多年的雙足轉向四足,多數人直覺認為四隻腳著地一定比較穩,郭重顯特聘教授特別修正了這個印象。機器狗行走時最常用的步態是「小跑步(trot)」:左前腳與右後腳同時落地,接著換右前腳與左後腳。在郭重顯特聘教授團隊的設計中,機器狗的足端採用研究領域常見的球形結構,落地的瞬間,真正支撐身體的只有那兩顆球連起來的一條對角線,「如果動態平衡點超出這條線,機器狗就會倒下。」
這條線又細又短,卻也是四足機器人的長處:因為落腳點只有兩個點,在亂石遍布的路面或管線密集排列的廠區,較容易在有限的縫隙間找到支撐點,降低與周遭障礙物碰撞的風險。相較之下,雙足機器人的腳底板是一個連續平面,面對凹凸不平的地表反而更難應對,「就像人類走在碎石路上,對腳底板的每一步都是考驗。」他形容,機器狗的足端就像人在踩高蹺,與地面的接觸就只有那個點。
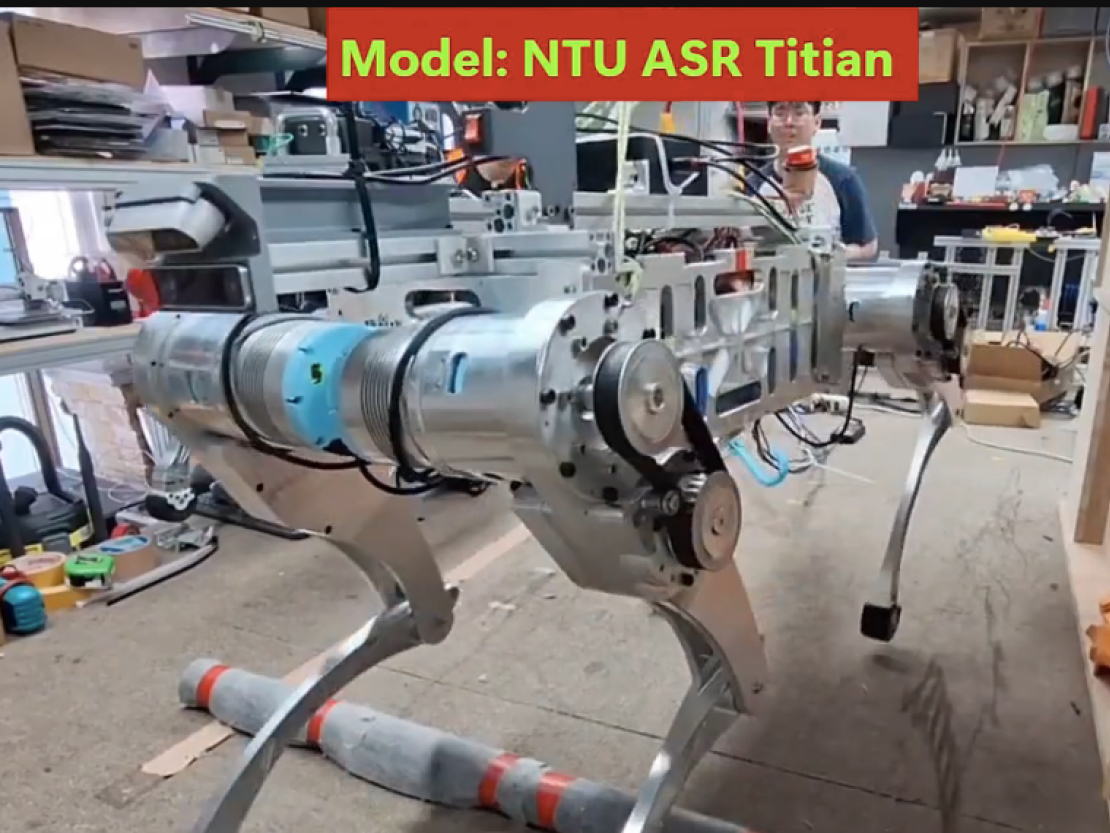
儘管機器狗的動態平衡只有狹窄的對角線寬度,但因球形足端落腳只有兩個點,較容易在有限的縫隙間找到支撐點,降低與周遭障礙物碰撞的風險。(圖片提供:國立臺灣大學機械工程學系郭重顯特聘教授)
這項優勢的代價,全落在即時的關節動態平衡運算上。一隻機器狗至少有12顆馬達,4隻腳在同一瞬間各司其職:騰空的擺動腳忙著尋找下一個落腳點,著地的兩隻支撐腳則負責撐住全機本體與姿態。郭重顯特聘教授表示,落腳點找得好不好,直接決定下一步的平衡;四隻腳在同一時間極度忙碌,控制上幾乎沒有容錯空間。既然如此,為何不乾脆仿照生物做出狗腳掌?答案是成本與機械複雜度的務實取捨。腳掌若要吸收草地、碎石的高低起伏,每隻腳至少得額外增加兩顆驅動馬達,「換成一顆耐磨的球形足,就完全不需要。」加上機器狗靜止時4個點同時著地本就站得穩,捨棄複雜的腳掌結構,在工程與成本上都是更聰明的解法。
歷時兩年,只為深耕一顆關節馬達
在初期約7個月的密集開發與系統整合後,郭重顯特聘教授團隊就在2024年發表會上一口氣展出兩款機器狗:主打居家照護與巡查的「Oliver」,以及鎖定戶外與工業巡檢的「Dustin」。在鎂光燈下,機器狗穩健邁步;但掌聲背後,真正的考驗才正要開始。
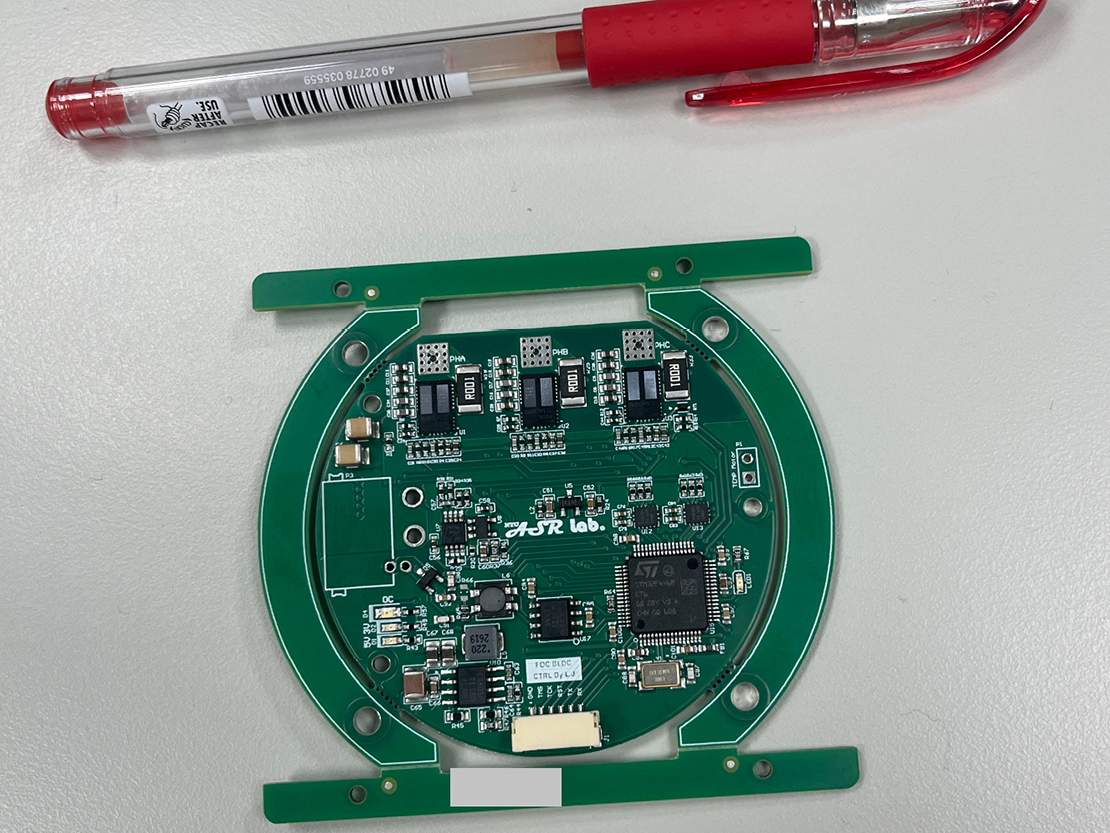
為了支撐機器狗能夠長時間穩定行走作業,郭重顯特聘教授團隊歷時兩年自主研發臺灣本土關節馬達。圖為馬達模組中的核心控制驅動電路板,從上方的原子筆比例尺可看出關節馬達的輕量設計。(圖片提供:國立臺灣大學機械工程學系郭重顯特聘教授)
「當時發表會上用的馬達是廠商贊助的,其實活動結束沒多久就陸續損壞,只能勉強撐過展示。」郭重顯特聘教授坦言,要支撐近50公斤的機體並具備跳躍、爬坡的動態爆發力,關節瞬間扭力動輒需要50牛頓米,但在當時的臺灣市場,根本買不到符合高規格動態特性的商用模組。發表會後的整整兩年,團隊將投注在同一件事:自主研發臺灣本土的關節馬達。
在機器人領域,馬達絕非單純的零件,而是涵蓋馬達本體、精密減速機與高速控制電路板整合成的驅動核心模組。實驗室最初拼裝出的第一代機器狗,每條腿輸出功率僅約260瓦,但要支撐機體奔跑攀爬,額定輸出至少需要1,000瓦左右,兩者相差將近4倍。「當時機器狗走起路來軟綿綿的,遇到稍陡的階梯,瞬間出力不足就癱在原地。」歷經兩年的供應鏈磨合與自主設計,新一代模組將轉速提升數倍,爆發力矩也增加2至3倍,機器狗才真正有了挑戰險峻階梯、長時間穩定作業的能耐。
但這段研發過程中,最棘手的是工程思維的根本翻轉。臺灣具備深厚的精密機械底蘊,但零組件廠商過去多習慣工業自動化的規格:馬達必須在輸送帶或機臺上以固定轉速連續運轉數萬小時不損壞。依循這套標準打造出的馬達又大又重,裝上機身立刻讓機器狗難以負荷。
郭重顯特聘教授不斷與廠商溝通,機器狗仰賴的是能在瞬間輸出強大旋轉推力的高扭矩爆發力,每隻腳踏地的時間往往只有0.2至0.5秒。他用人體力學說明:「就像一個人如果一直維持半蹲姿勢不動,肌肉持續緊繃用力,撐不了多久就雙腿發抖;但如果用同樣的半蹲高度邁步走路,因為雙腿左右交替受力、輪流放鬆,走上一陣子也不覺得累。」打破傳統工業馬達的重型思維,轉向高功率密度與極致輕量化,臺灣的機器狗才終於迎來技術突破。
從2公分階梯開始,機器狗在模擬中跌了幾千次
有了強勁的關節馬達,要讓機器狗站穩的另一項關鍵在於演算法。如今的主流做法,是在電腦模擬環境中透過增強式學習(reinforcement learning)訓練機器人。
團隊在模擬平臺上鋪設出各種地形,再以課程學習(Curriculum Learning)由簡入繁地排課:從平地開始,逐步加入碎石路與緩坡;階梯高度從2公分、4公分、6公分一路往上加,速度也從慢走加快到每秒1公尺以上。撞到就扣分,順利通過就加分。「機器狗跌跌撞撞了幾千次,總會修正出一套最好的行走策略。」郭重顯特聘教授說,這和人類幼童學走路一樣,都是從不斷跌倒中學會不跌倒。
踩空的應變也藏在同一套機制裡。機器狗身上沒有裝設足底壓力感測器,而是直接判斷在不同姿態下馬達電流響應:腳踏實地與踩空時,電流反應截然不同,系統便能據此回推姿態並啟動回復動作。至於如何預判下一階樓梯,則仰賴視覺與光學雷達(光達,LiDAR)建立出的地形高度分布圖,標出周遭地形起伏,讓機器狗能精準落腳。
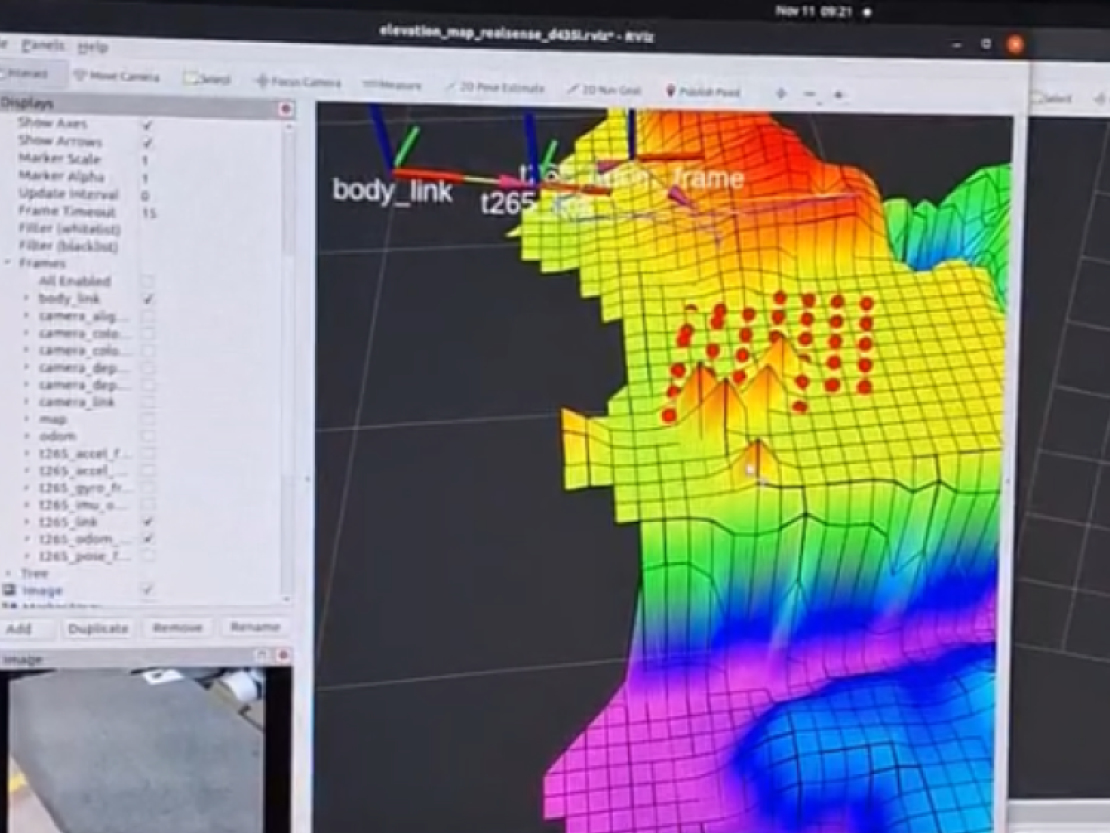
視覺與光達(LiDAR)資料融合所即時建立出的地形高度分布圖,標出周遭地形起伏,讓機器狗能精準落腳。(圖片提供:國立臺灣大學機械工程學系郭重顯特聘教授)
然而,模擬再完整,終究得回到現實驗收。郭重顯特聘教授指出,機器狗在模擬環境中能輕易翻身180度,前提是軟體中的扭力開得夠大;若實體馬達的極限跟不上,用盡全力也無法做到。「就像睡夢中我們可能夢到自己可以後空翻,但醒來要跳,身體卻根本翻不過去。」因此,模擬條件必須盡可能貼近現實、準確呈現機器狗的重量、馬達性能與關節運動等特性,虛擬世界練出來的身手才能順利在現實落地。
在沒有地圖的險境,替人類探知第一線情報
當演算法與關節馬達在實驗室裡調校完畢,機器狗要走向實用化,救災是最常被寄予厚望的場景,但現場的真實需求卻往往與外界想像大不相同。
「剛抵達災害現場,救災人員會有地圖嗎?」郭重顯特聘教授轉述與消防單位的共識:現場建築往往已遭大火或地震毀損,根本沒有時間預先建立環境地圖。前線真正在意的,是機器狗能否在無圖環境下邊走邊建圖,即時傳回影像與內部情況。透過現場架設的5G行動基地臺,機器狗將熱像儀、揮發性氣體偵測器與相機訊號同步傳回指揮端,實現人在外頭遙控、機器在前線探勘。
機器狗最重要的價值,在於替人類「先走第一趟」。無論是進入化工廠前確認是否有危險揮發性氣體,或餘震來襲救難人員必須撤出時,機器狗都能留在現場持續探勘,讓救災行動不致中斷。「萬一出事,損失的是機器狗;換成人,就是一個家庭的破裂。」然而技術也有極限,金屬與電子元件構成的機體難耐火場高溫,因此定位是災害初期的快速探查,而非盲目衝入烈焰。
面對近期大語言模型與視覺模型快速發展的浪潮,郭重顯特聘教授則直言,機器狗不需要像人形機器人具備那麼複雜的社交對話能力,只要能聽懂巡檢指令、辨識路面險阻即可。真正決定搜救成敗的,始終是融合氣味、熱源與生命跡象的特殊感測儀器。「大語言模型不論是推論速度與語意了解精準度,目前仍與人類所能呈現的能力有不少的落差,能把各類專業訊號整合起來的多模態感知,才是關鍵。」
要讓這套技術真正成熟,郭重顯特聘教授強調,機電整合實作、物理模擬平臺的AI訓練,以及扎實的力學與控制基礎是關鍵,「把感測資料直接交由AI輸出動作的端對端方法雖然快,但唯有真正理解力學,工程師才能看懂每一步背後的邏輯,在失誤時摸清問題。」掌握這些力學極限,虛擬世界訓練出的成果才經得起現實考驗。當平整路面被瓦礫與階梯切斷,四足機器人逐步接手輪型載具無法涉足的破碎地形,在救災人員難以直接抵達或探測的區域,傳回第一線的現場情報。